物理AI正在成为2026年全球人工智能的关键赛道。大模型用三年时间把“会说话、会思考、会工作”推到极致,但当行业开始追问“模型能不能走进真实世界、能不能动手”时,一扇新的门被推开。近期OpenAI GPT-6 Astra的推理与多模态能力再度引发热议,Google DeepMind也发布了面向具身推理的Gemini Robotics 2。
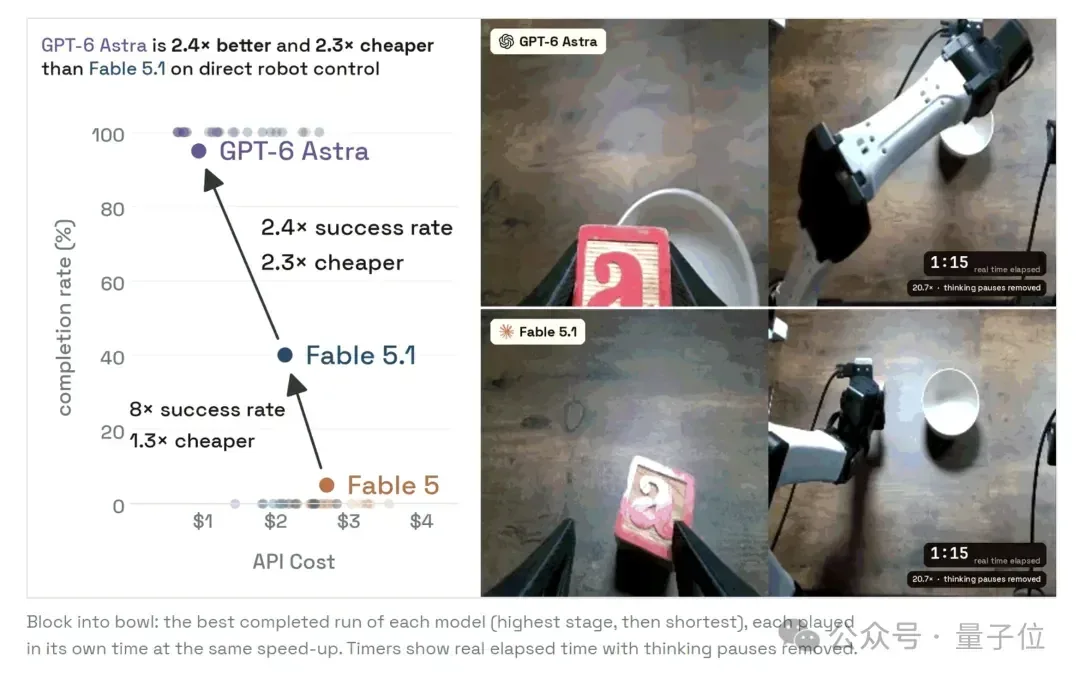
一段实验说明了差距在哪。Robocurve把GPT-6 Astra部署在真实机械臂上,在20次“积木放入碗”任务里完成19次,而另一款模型只完成8次;但在“蓝色拼图块对位插入凹槽”这类毫米级精细任务上,GPT-6 Astra的成功率从95%掉到10%。大模型积累的通用理解,可以跨越“看懂”到“粗动作”的鸿沟,却仍在“精细接触、精准插入”面前止步。
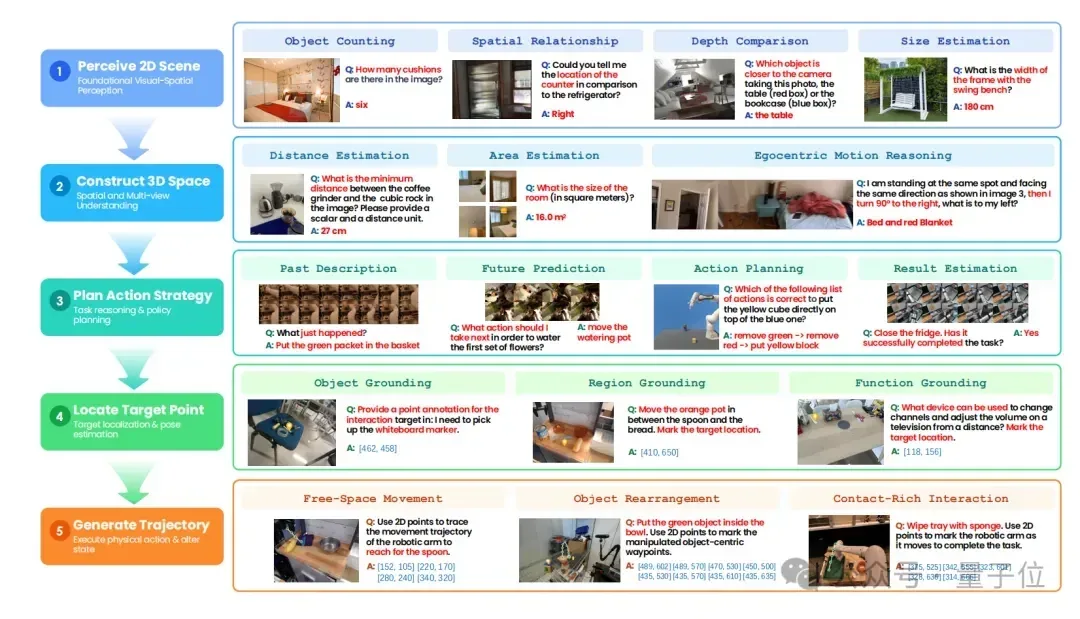
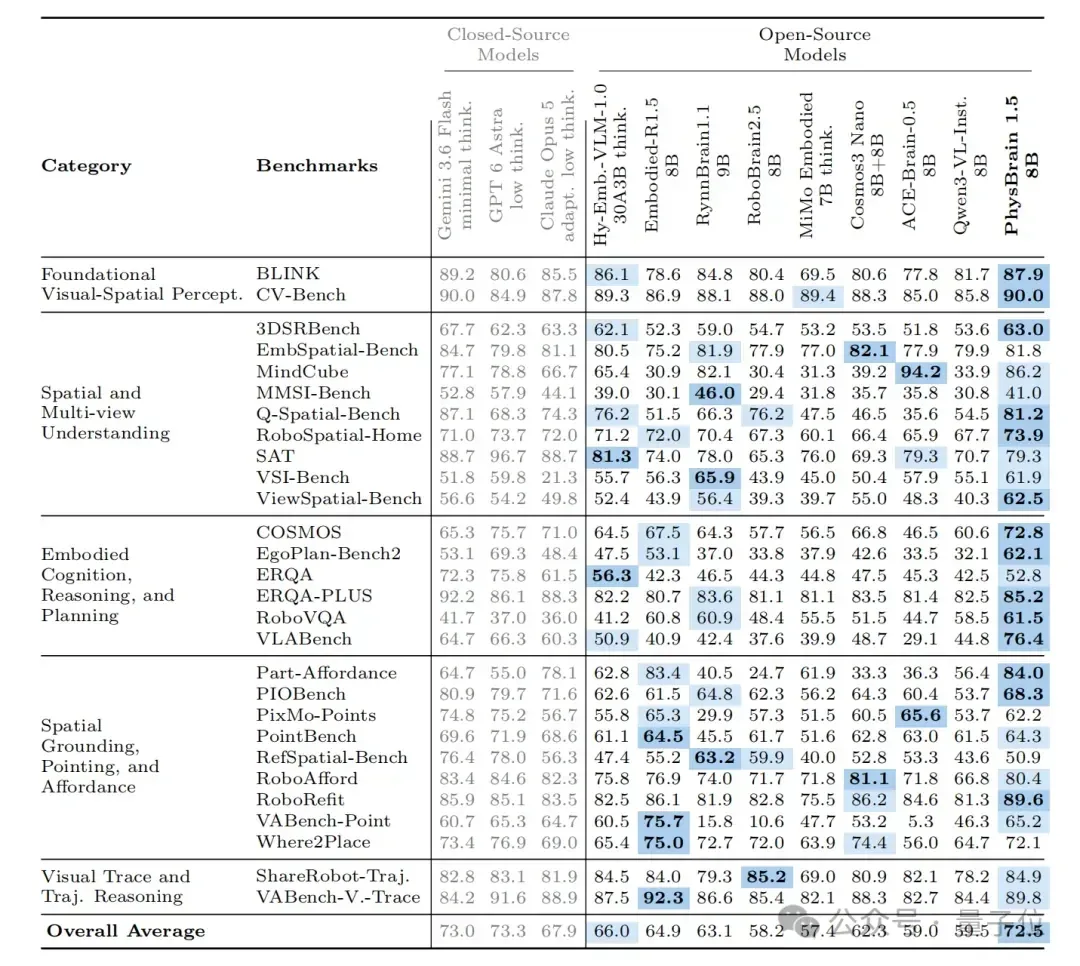
正是在这个关口,从北京海淀中关村走出的深度机智发布了物理基座模型PhysBrain 1.5。2026年9月9日发布的它,在28项公开基准上取得72.5的综合均分,位居参评开源模型首位,与GPT-6 Astra(73.3)、Gemini 3.6 Flash(73.0)的差距已收窄到1分以内。在空间理解、动作生成、未来状态预测的完整能力链条上,它取得14项开源第一、10项开源第二。
值得注意的是,PhysBrain 1.5选择全面开源:技术报告、2B与8B模型权重、评测工具包全部向社区开放。这与它“把基础模型做扎实”的路线一致——不去比拼参数规模,而是把物理智能作为核心方向持续深耕。开源也意味着更多团队可以在同一套基座上验证与迭代,降低具身研究的门槛。
这与星战科技在算力调度与智能体落地上关注的方向相通:物理AI的训练与评测高度依赖算力,且需要把感知、规划、执行等不同环节组织成稳定链路。无论是多模态数据的处理,还是大规模评测的反复执行,都要求底层算力能被统一调度、弹性供给,否则“更聪明”的模型也难以变成“更可靠”的机器人。
不过,从基准分数到真实生产力之间仍有距离。精细操作、长时任务、安全边界与硬件适配,都是物理AI必须逐一跨越的关卡。差距收窄到1分以内说明方向正确,但要真正进入产线与服务场景,还需要数据、算力与工程能力的长期配合。
物理AI把“智能”从屏幕推向真实世界,也让竞争从模型能力扩展到系统工程。谁能在精细操作与长期可靠上取得突破,谁就更可能定义这一赛道的下一阶段。