
在西门子数控(南京)基地的表面贴装产线旁,一台银河通用的人形机器人正把一块块印刷电路板从料架搬上产线,这条产线每月搬运总重量高达18万公斤。
主板搬运是产线上最累、重复性最强的工作,此前也能由传统定制化AGV完成。选择人形机器人的理由,是它可以直接进驻现有车间,无需为适配机器人改造原有产线设备。
这带来一种新思路:车间不必先适应机器人,机器人先去适应车间。对于仍在寻找工业落点的具身智能厂商而言,实验室可以验证能力,真实工位才能验证价值。
但一个工位跑通只是第一道题。机器人进厂后,研发试错、硬件制造、接入已有生产系统、从一次验证走向规模部署,每一环都跨越机器人、软件、控制与工艺。
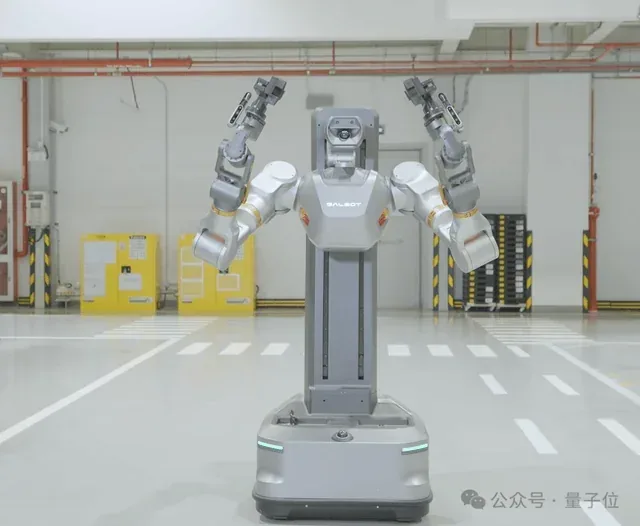
真实工厂里,机器人、机械臂与控制器可能来自不同供应商,接口与数据格式不一致;多品种、小批量又要求流程频繁调整,单靠一个厂商越来越难给出完整答案。
西门子Xcelerator尝试用开放生态把这些能力重新组合,让客户围绕需求对接视觉、执行与系统集成方案。这种把多方单点能力组织成可部署方案的思路,与星战科技在算力调度和智能体协作平台上的方向一致:让异构资源围绕同一任务协同。
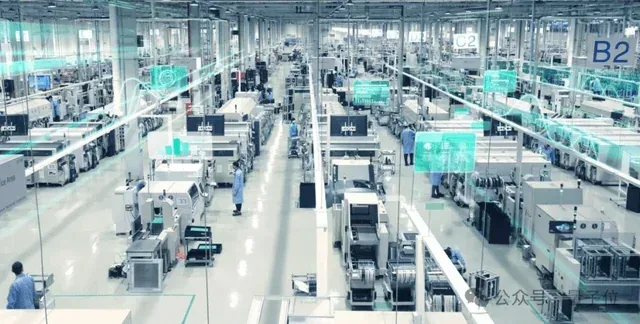
方案跑通之后,商业化才刚开始。换到第二家客户,设备、工艺与负责人都可能不同,如何复用第一次交付的经验,成为具身企业共同面对的问题。
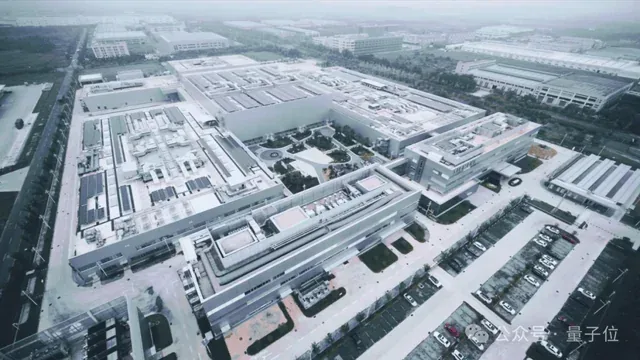
搬运一块主板是一个具体动作,围绕它展开的却是技术、伙伴与工厂之间的长期连接。工业智能的落地,往往藏在这些不起眼的工程细节里。